Unitree 7 günde %60'ın üzerinde artış gösterdi, Nomura'ya göre robotların gerçek rekabet avantajı değişiyor
Unitree Technology son dönemde A hisse senedi piyasasının en çok dikkat çeken teknoloji şirketlerinden biri haline geliyor.
26 Ekim'de Unitree Technology'nin (688836.SH) hisse fiyatı yükselişini sürdürdü, sabah seansında bir ara %9'un üzerinde artışla en yüksek 682 yuan/hisse seviyesine ulaştı. Öğle arası kapanışta hisse fiyatı 674,01 yuan, toplam piyasa değeri 272,6 milyar yuana ulaştı. Daha önce 23 Ekim'de Unitree Technology %20'lik tavan fiyat artışı kaydetmişti. 16 Ekim'den bu yana yedi işlem gününde kümülatif artış %60'ı aştı.
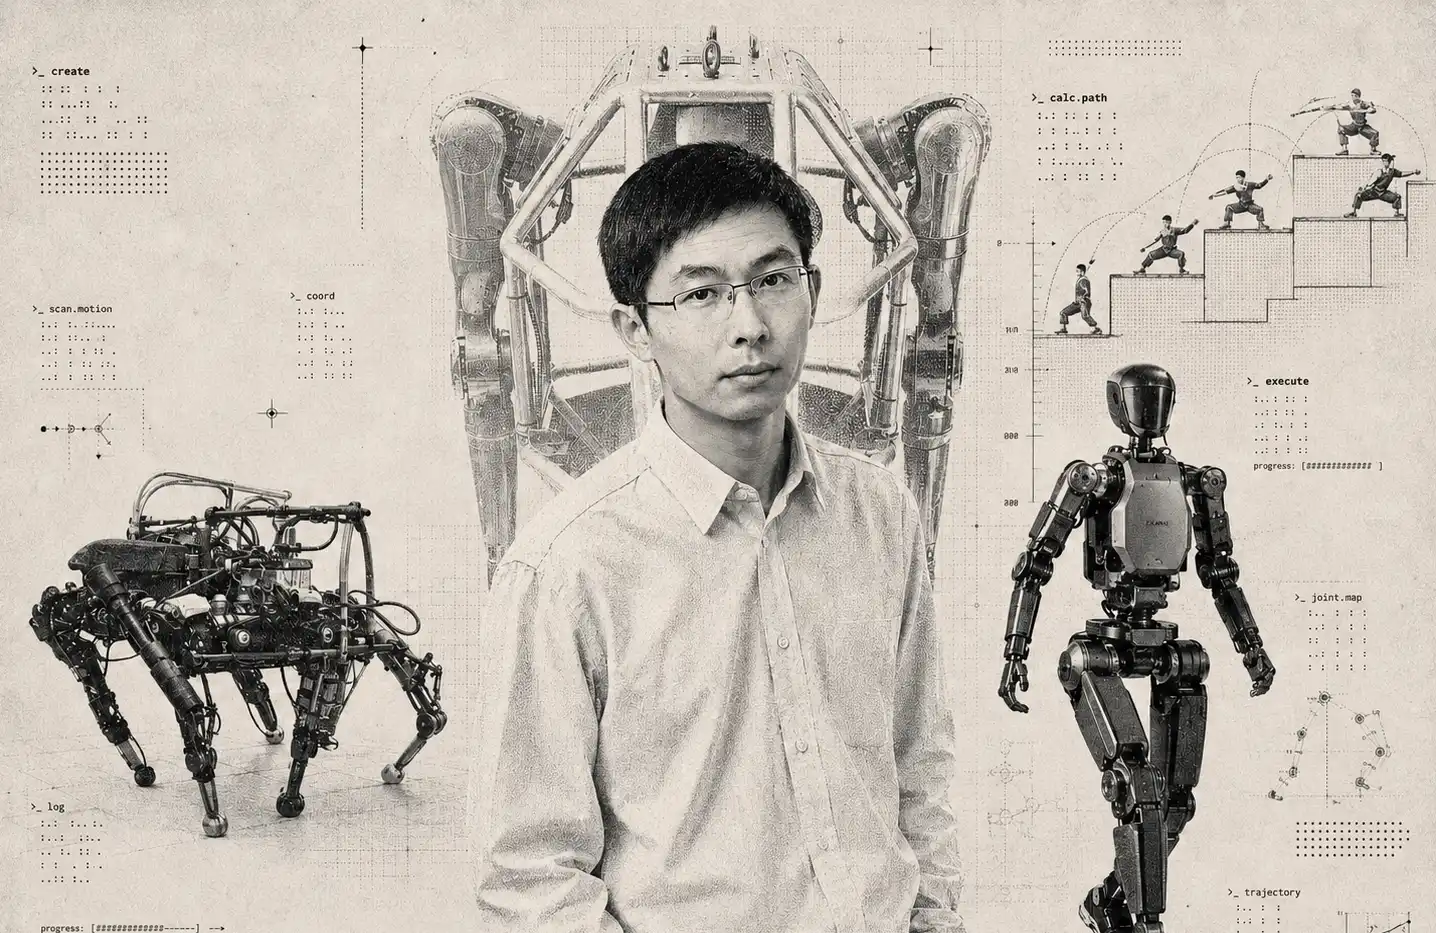
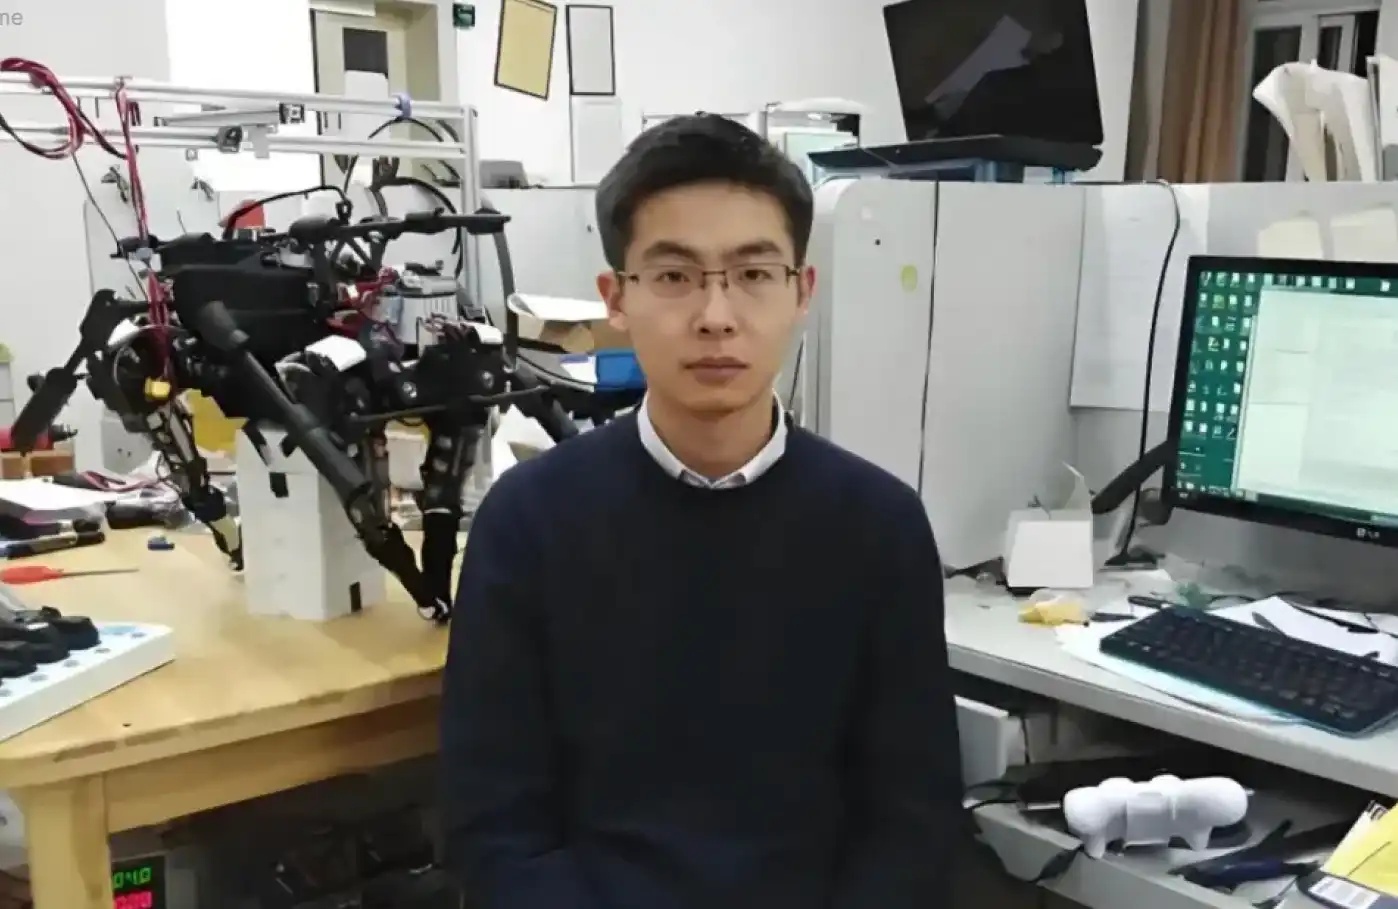
Piyasa coşkusunun arkasında, insansı robot teknolojisindeki ilerleme beklentilerinin giderek güçlenmesi yatıyor. 21 Ekim'de Unitree Technology, yüksek platformdan atlama ve öne takla gibi karmaşık hareketleri sergileyen H2-X insansı robotunu tanıttı. Ertesi gün Unitree'nin kurucusu Wang Xingxing, Dünya Fiziksel Yapay Zeka Konferansı'nda büyük modellerin yeteneklerinin sürekli artmasıyla fiziksel yapay zekanın kritik atılım sinyalleri vermeye başladığını belirtti.
Unitree'nin hisse fiyatı yükselmeye devam ederken, Nomura Securities 25 Ekim'de en son küresel robotik araştırma raporunu yayımlayarak sezgiye aykırı görünen bir değerlendirme ortaya koydu: Robot hareket kontrol algoritmalarının eğitilmesi giderek kolaylaştıkça, sektördeki rekabet düzenini gerçekte belirleyen şeyin artık hareket yazılımı değil, donanım tutarlılığı ve ölçekli üretim kapasitesi olabileceği ifade edildi.
Bu değerlendirme, California Üniversitesi Berkeley kampüsünün yakın zamanda yayımladığı SuperMimic araştırmasına dayanıyor. Bu teknoloji, insansı robotların tüm vücut hareket kontrol cihazlarının eğitim hesaplama yükünü 1.000 kattan fazla azaltıyor. Geçmişte 128 GPU'nun bir hafta boyunca kesintisiz çalışmasını gerektiren görevler, artık tek bir H100 GPU ile üç saatlik eğitimle daha iyi kıyaslama testi sonuçları elde edebiliyor.
Araştırma ekibi bu kontrol cihazını gerçek Unitree G1 insansı robotuna da yerleştirerek yan takla ve havada takla dahil karmaşık hareketleri başarıyla tamamladı.
Bu, geçmişte ancak büyük hesaplama gücü yatırımıyla elde edilebilen robot hareket yeteneklerinin giderek daha ucuz hale geldiği anlamına geliyor.
Ancak Nomura, bunun önde gelen robot şirketlerinin rekabet avantajının ortadan kalkacağı anlamına gelmeyebileceğini düşünüyor. Aksine, daha fazla şirket mükemmel hareket kontrol algoritmaları eğitebildikçe başka bir yetenek daha da nadir hale gelebilir: istikrarlı performansa ve yüksek düzeyde tutarlı donanım parametrelerine sahip insansı robotları yeterince düşük maliyetle seri üretebilmek.
Nomura'nın sektör araştırmasına göre Çin'de yaklaşık 300 şirket belirli bir kritik hareket kontrol işlevini teslim edebiliyor. Unitree'nin geçmişte donanım ve hareket kontrolü alanında sektöre bir ila iki yıl önde olma avantajı daralıyor olabilir. Ancak donanım maliyeti, tedarik zinciri ve seri üretim deneyimi birikimi hâlâ hızla kopyalanması zor rekabet bariyerleri olarak duruyor.
Son dönemde hisse senedi fiyatı sürekli güçlenen Unitree için Nomura'nın bu araştırma raporu dikkate değer bir yatırım perspektifi sunuyor: robotik sektörünün bir sonraki rekabet aşaması, artık kimin robotlara en karmaşık hareketleri yaptırabildiği değil, kimin bu hareketleri binlerce düşük maliyetli ürüne istikrarlı bir şekilde kopyalayabildiği olabilir.
Bir GPU eski bir kümeye bedel, robot eğitim maliyeti bin kat düştü
20 Ekim'de Kaliforniya Üniversitesi Berkeley araştırma ekibi 《SuperMimic: Scaling Humanoid Whole-Body Control with One Differentiable World Model》 başlıklı makaleyi yayımladı. Makale, robotik öğrenme konferansı CoRL 2026 tarafından kabul edildi; yazarlar arasında tanınmış robotik bilim insanları Pieter Abbeel ve Koushil Sreenath da yer alıyor.
Araştırma, insansı robot alanındaki temel bir zorluğa odaklanıyor: robotların çok sayıda farklı vücut hareketini öğrenmesini sağlarken, eğitim maliyetinin hareket sayısı arttıkça keskin biçimde yükselmesini nasıl önleyebiliriz?
Geleneksel insansı robot hareket kontrolü eğitimi genellikle pekiştirmeli öğrenmeye dayanır. Araştırmacılar önce fiziksel simülatörde bir robot modeli oluşturur, ardından robotun farklı hareketleri tekrar tekrar denemesini sağlar ve yoğun deneme-yanılma yoluyla yürümeyi, koşmayı, dans etmeyi ve takla atmayı kademeli olarak öğrenir.
Bu yöntem etkili olsa da büyük miktarda hesaplama kaynağı tüketir. Eğitilen hareket sayısı arttıkça simülatörün daha fazla işlem yapması gerekir ve eğitim maliyeti buna bağlı olarak yükselir.
Mevcut hareket kontrol sistemi SONIC örneğinde, eğitim süreci 128 GPU kullanarak yaklaşık yedi gün sürdü ve toplamda yaklaşık 21.000 GPU saati tüketti.
SuperMimic ise robotların eğitim biçimini değiştiriyor.
Araştırmacılar artık robotun tamamen fiziksel simülatöre dayanarak tekrar tekrar deneme-yanılma yapmasına güvenmiyor; bunun yerine önce robotun kendi fiziksel hareket yasalarını tanımlayan bir model eğitiyor, ardından hareket denetleyicisinin bu model içinde öğrenmesini sağlıyor.
Bu model, robot farklı hareketler yaptığında vücudunun nasıl hareket edeceğini tahmin edebildiğinden, çok sayıda geleneksel fiziksel simülasyon sürecinin yerini alabiliyor.
Deneysel sonuçlar, SuperMimic'in tek bir H100 GPU üzerinde üç saat eğitildikten sonra hareket takibi performansının SONIC'in yayımlanmış modelini geride bıraktığını gösteriyor. 129.514 hareket içeren kıyaslama testinde SuperMimic yalnızca 25 hareketi başarısız kılarken, SONIC'in başarısız hareket sayısı 179'a ulaştı. İki GPU ile 9,8 saat daha eğitildikten sonra SuperMimic'in bu test setindeki başarısız hareket sayısı sıfıra düştü.
Bu, geçmişte on binlerce GPU saati gerektiren eğitim süreçlerine kıyasla, yeni yöntemin yalnızca birkaç ila birkaç düzine GPU saatiyle rekabetçi hareket kontrolü sonuçları elde edebildiği anlamına geliyor.
Nomura, bunun insansı robotların tüm vücut hareket kontrolü eğitiminin ucuzlamaya başladığını gösteren şimdiye kadarki en net kanıtlardan biri olduğunu düşünüyor. Daha da önemlisi, bu teknoloji simülasyon ortamından gerçek robotlara taşınmış durumda.
Araştırma ekibi, eğitilmiş kontrolörü Unitree G1 insansı robotuna yerleştirerek yan takla, 360 derece hava taklası gibi karmaşık hareketleri başarıyla gerçekleştirdi. Bu, yeni yöntemle simülasyon ortamında eğitilen hareket kontrolü politikalarının, en azından deneylerde gösterilen hareket aralığında, gerçek donanıma aktarılarak çalıştırılabildiğini gösteriyor.
Robotik sektörü açısından bu verimlilik artışı, hareket kontrolü teknolojisinin geliştirme eşiğini değiştirebilir. Geçmişte yalnızca büyük GPU kaynaklarına ve profesyonel algoritma ekiplerine sahip şirketlerin üstlenebildiği eğitim görevleri, gelecekte daha küçük ölçekli ekipler tarafından da tamamlanabilir.
Eğitim verimliliği neden bin kat artabiliyor?
SuperMimic'in kilit atılımı, eğitim verilerini artırmak değil, robotun hareket öğrenme biçimini değiştirmektir.
Nomura, insansı robotların farklı hareketleri gerçekleştirirken aynı vücut yapısını kullandığını, bu nedenle her hareket için tüm fizik kurallarının yeniden öğrenilmesinin gerekmediğini belirtiyor.
Araştırma ekibi bu özellikten yararlanarak çok sayıda hareket tarafından paylaşılabilen bir robot vücut modeli oluşturdu. Robot ister yürüyor, ister dans ediyor, ister takla atıyor olsun, kontrolör bu model içinde eklemlerin nasıl ayarlanacağını öğrenebiliyor ve böylece geleneksel fizik simülasyonuna bağımlılık azalıyor. Makaleye göre SuperMimic'in verimlilik artışı esas olarak üç yönünden kaynaklanıyor.
İlki çalışma hızı. Tipik toplu iş boyutunda, öğrenilen dünya modeli geleneksel fizik simülatöründen 10 kattan fazla daha hızlı çalışıyor; en büyük test toplu iş boyutunda hız artışı 62 kata kadar çıkıyor.
İkincisi eğitim yöntemi. Geleneksel pekiştirmeli öğrenme büyük ölçüde rastgele deneme-yanılmaya dayanır; robot sürekli farklı hareketler denemeli ve geri bildirime göre kontrol politikasını ayarlamalıdır.
SuperMimic'in kullandığı dünya modeli türevlenebilir özelliğe sahip olup kontrolöre daha doğrudan gradyan bilgisi sağlayarak hareketlerin nasıl ayarlanması gerektiğini belirlemesine yardımcı olur ve tamamen rastgele keşfe bağımlı olması gerekmez. Yalnızca bu değişiklik, gereken eğitim adım sayısını yaklaşık 64 kat azalttı.
Son olarak ölçek genişletme kapasitesi. Eğitim hareket verisi 1 saatten 264 saate çıkarıldığında, dünya modelinin tahmin hatası görece istikrarlı kalıyor. Bu, robotun öğrenmesi gereken hareketler artsa bile eğitim hesaplama yükünün aynı oranda artması gerekmediği anlamına geliyor.
Üç verimlilik iyileştirmesinin üst üste gelmesiyle SuperMimic, 1.000 katın üzerinde GPU saati düşüşü elde etti.
Ancak Nomura, SuperMimic ve SONIC'in eğitim koşullarının tamamen aynı olmadığını da vurguladı. İlki yaklaşık 2,3 kat daha az hareket verisi kullanırken, aynı zamanda daha yeni model GPU'lar kullandı; bu nedenle tüm hesaplama farkı basitçe algoritma iyileştirmelerine atfedilemez. Makale yazarları, bu faktörlerin yine de bu kadar büyük hesaplama verimliliği farkını açıklamaya yeterli olmadığını düşünüyor.
Ayrıca SuperMimic, insansı robotların artık genel yapay zekaya sahip olduğu anlamına da gelmiyor.
Mevcut araştırma esas olarak düz zemindeki vücut hareketlerini kapsıyor; karmaşık arazi veya nesne manipülasyonunu içermiyor. Dünya modeli tamamen simülatör verileriyle eğitildi, gerçek dünyadaki fiziksel etkileşim verileriyle değil.
Büyük ölçekli kıyaslama testlerindeki hareketler de eğitim hareketleri olduğundan, test setindeki sıfır başarısızlık, robotun tüm bilinmeyen hareketler ve karmaşık ortamlarla başa çıkabildiği anlamına gelmez.
Nomura bunu robotun "beyincik" düzeyinde bir ilerleme olarak tanımlıyor; yani vücut hareketi ve dengeden sorumlu kontrol yeteneğinde bir atılım; karmaşık görev anlama, planlama ve akıl yürütmeden sorumlu "beyin" değil, hassas manipülasyondan sorumlu "eller" de değil.
Başka bir deyişle, SuperMimic'in büyük ölçüde azalttığı şey, robota hareket etmeyi öğretmenin hesaplama maliyetidir; robotun gerçek işleri otonom olarak tamamlaması için gereken tüm teknik sorunları çözmek değil.
Nomura: Unitree'nin gerçek avantajı artık hareket algoritması olmayabilir
Nomura, SuperMimic'in teknik atılımından çok, bunun robotik endüstrisindeki rekabet düzenine etkisine odaklanıyor.
Geçmişte hareket kontrol algoritmaları, insansı robot üreticileri için önemli bir rekabet bariyeriydi. Robotun istikrarlı yürümesini, zıplamasını, koşmasını ve hatta zor akrobatik hareketleri tamamlamasını sağlamak genellikle uzun süreli algoritma geliştirme, büyük ölçekli hesaplama kaynakları ve tekrarlanan mühendislik ayarlamaları gerektiriyordu.
Ancak SuperMimic, bu bariyerin azalıyor olabileceğini gösteriyor. Geçmişte yalnızca büyük GPU kümeleriyle tamamlanabilen hareket kontrolü eğitimi artık tek bir GPU ile gerçekleştirilebiliyorsa, giderek daha fazla şirket yüksek performanslı hareket kontrol sistemlerine erişme fırsatına sahip olabilir.
Nomura'nın sektör araştırmasına göre, Çin'de yaklaşık 300 şirket belirli bir kritik hareket kontrolü işlevini sunabiliyor. Rapor, Unitree'nin donanım ve hareket kontrolü alanındaki bir ila iki yıllık liderlik avantajının daralıyor olabileceğini ve SuperMimic gibi teknolojik ilerlemelerin hareket algoritmalarının geliştirme eşiğini daha da düşüreceğini düşünüyor.
Ancak Nomura bu nedenle Unitree'nin rekabet avantajını kaybedeceğini düşünmüyor. Tam tersine, hareket kontrol yazılımı giderek daha kolay erişilebilir hale geldikçe, Unitree'nin donanım üretimindeki birikimi daha da önemli hale gelebilir.
Sorun şu ki, bir algoritmanın bir robotun karmaşık hareketleri gerçekleştirmesini sağlaması, onun binlerce robotta istikrarlı şekilde çalışacağı anlamına gelmez. İnsansı robotlar genellikle yirmiden fazla ekleme sahiptir ve her eklem aktüatörler, transmisyon yapıları, sensörler ve hassas kinematik kalibrasyon içerir. İki robot tamamen aynı tasarımı kullansa bile, gerçek üretim sürecinde ince farklılıklar olabilir.
Örneğin, farklı cihazların eklem sıfır noktaları, boyut toleransları ve transmisyon performansı farklılık gösterebilir. Bu hatalar yirmiden fazla ekleme dağıldığında, tüm robotun hareket performansında sapmalar ortaya çıkabilir.
Nomura, SuperMimic'in simülasyon ortamında kullandığı robot modelinin eklem kalibrasyon sapmasının yalnızca ±0,01 radyan olduğunu belirtiyor. Donanım parametrelerinin tutarlılığına yönelik bu gereklilik, robotların laboratuvardan ölçekli üretime geçişte karşılaştığı zorlukları gözler önüne seriyor. Bir şirketin robotlara takla attırabilen mükemmel bir kontrolör geliştirdiğini, ancak seri üretilen robotlar arasındaki donanım farklılıkları nedeniyle bu kontrolörün yalnızca birkaç cihazda istikrarlı çalışabildiğini varsayalım; bu durumda şirketin hâlâ her bir robot için kalibrasyon, hata ayıklama ve hatta yeniden eğitim için büyük miktarda zaman harcaması gerekecektir.
Bu durumda, algoritmanın kendi eğitim maliyeti önemli ölçüde düşse bile, donanım tutarsızlığından kaynaklanan dağıtım ve bakım maliyetleri hâlâ yüksek olabilir. Nomura, bu sorunu çözmenin anahtarının uzun vadeli birikimle elde edilen donanım tasarımı, tedarik zinciri yönetimi, kalite kontrol ve ölçekli üretim deneyimi olduğunu düşünüyor. Bu yetenekleri GPU satın alarak veya bir makaleyi tekrarlayarak kısa sürede elde etmek çok zordur. Bu da Nomura'nın Unitree'nin kendi donanımını geliştiren bazı robot modeli şirketlerine karşı hâlâ rekabet avantajına sahip olduğunu düşünmesinin önemli bir nedenidir.
Hareket yazılımı eğitim maliyetleri düşmeye devam ettikçe, robot endüstrisindeki rekabet geçmişteki algoritma yeteneklerinden giderek donanım hassasiyeti, ürün tutarlılığı, maliyet kontrolü ve ölçekli teslimata kayabilir.
Aktüatörler maliyetin en yüksek %75'ini oluşturuyor, kim kazanacak?
Donanım tutarlılığının önemi, robot endüstri zincirindeki değer dağılımının değişebileceği anlamına da geliyor.
Nomura'nın tahminine göre aktüatörler, insansı robot parça maliyetlerinin yaklaşık %50 ila %75'ini oluşturuyor ve tüm makine donanım maliyetinin önemli bir bölümünü teşkil ediyor. Aktüatörler, kontrol komutlarını gerçek eklem hareketine dönüştürmekten sorumludur; hassasiyetleri, tepki hızları, istikrarları ve üretim tutarlılıkları robotların karmaşık hareketleri gerçekleştirme yeteneğini doğrudan etkiler.
Hareket kontrol algoritmaları giderek daha kolay erişilebilir hale geldikçe, tüm makine üreticileri arasındaki yazılım yeteneği farkları azalabilirken, aktüatörler gibi temel donanımların üretim kalitesi ve maliyet avantajı daha belirgin hale gelebilir.
Bu, yüksek hassasiyetli aktüatör üretim kapasitesine, istikrarlı bir tedarik zincirine ve sıkı kalite kontrol sistemine sahip bileşen üreticilerinin robotik endüstrisinin gelişiminden önemli ölçüde faydalanabileceği anlamına geliyor.
Komple makine üreticileri için gelecekteki rekabetin anahtarı, tek bir robotun belirli bir zor hareketi gerçekleştirip gerçekleştirememesi değil, maliyetleri kontrol ederken büyük hacimli ürünlerin tutarlı performans göstermesini sağlayıp sağlayamayacağı olabilir.
Nomura bu nedenle, gelecekte yüksek düzeyde donanım tutarlılığı kontrol yeteneğine sahip robot şirketlerinin ve kilit tedarikçilerin, yalnızca hareket kontrol yazılımına dayanan şirketlere göre daha avantajlı olabileceğini düşünüyor.
Unitree için bu değerlendirme büyük önem taşıyor. Hareket algoritması geliştirme maliyetleri düşmeye devam ettikçe, Unitree'nin geçmişte hareket kontrol yeteneğine dayanarak oluşturduğu liderlik konumu daha fazla rakibin yetişmesiyle karşılaşabilir. Ancak donanım tasarımı, maliyet kontrolü ve ölçekli üretim alanlarındaki birikimi, sonraki aşamada kopyalanması daha zor bir rekabet bariyeri haline gelebilir.
Dikkat edilmesi gereken nokta, SuperMimic'in belirli tam vücut hareket kontrol görevlerinde eğitim hesaplama verimliliğinin önemli ölçüde artırılabileceğini kanıtlamasının, robot hareket yazılımının hemen tamamen standartlaşacağı anlamına gelmediğidir. Gerçek ortamda konuşlandırma, sistem entegrasyonu, güvenlik kontrolü ve ürün güvenilirliği hâlâ sürekli mühendislik yatırımı gerektirmektedir.
Bu nedenle Nomura'nın değerlendirmesi, hareket kontrol yazılımının ticari değerini yitirdiği yönünde bir görüşten ziyade, gelecekteki rekabet yönüne ilişkin bir öngörüye daha yakındır.
Hisse fiyatı 7 günde %60'ın üzerinde arttı, Unitree bundan sonra neyi kanıtlamak zorunda?
Sermaye piyasalarına dönecek olursak, Unitree'nin son dönemdeki hisse fiyatı performansı, yatırımcıların insansı robot endüstrisinin teknolojik ilerlemesini ve ticarileşme görünümünü yeniden değerlendirdiğini gösteriyor.
21 Ekim'de Unitree, daha karmaşık dinamik hareket yetenekleri sergileyen H2-X insansı robotunu tanıttı. 22 Ekim'de Wang Xingxing, Dünya Fiziksel YZ Konferansı'nda fiziksel YZ teknolojisinde atılım yapılacağına dair olumlu beklentilerini dile getirdi.
Ardından Unitree, 23 Ekim'de %20 tavan fiyatla kapandı ve 26 Ekim sabah seansında %9'un üzerinde yükselmeye devam etti. Öğle kapanışı itibarıyla toplam piyasa değeri 272,6 milyar yuan'a ulaştı.
Ancak dikkat çekici olan nokta, robot hareket kontrol teknolojisindeki ilerlemenin, komple makine üreticilerinin kârlılığının da eşzamanlı olarak artacağı anlamına gelmemesidir. SuperMimic'in ortaya koyduğu verimlilik artışı, daha fazla şirketin hareket kontrol alanına düşük maliyetle girmesini sağlayarak pazar rekabet yoğunluğunu artırabilir. Yalnızca teknolojik avantajlarını ürün performansına, maliyet avantajına ve ölçekli teslimat kapasitesine dönüştürebilen şirketler, sürdürülebilir ticari bariyerler oluşturma fırsatına sahip olacaktır.
Son dönemde hisse senedi fiyatı hızla yükselen Unitree için bu ayrım özellikle önemlidir.
20 Ekim akşamı Unitree, hisse senedi işlemlerinde olağan dışı dalgalanma duyurusu yayımlamıştı. Şirket, o gün itibarıyla geriye dönük fiyat-kazanç oranının 388,25 katına ulaştığını ve ait olduğu genel ekipman imalatı sektörünün 39,51 katlık ortalamasının belirgin şekilde üzerinde olduğunu belirtti.
Şirket aynı zamanda insansı robot sektörünün hâlâ ticarileşmenin erken aşamasında olduğunu; teknoloji olgunluğu, alt talep ve tedarik zinciri destek kapasitesi açısından belirsizlikler bulunduğunu hatırlattı. Sektörde geniş ölçekli ticarileşmenin hayata geçme hızı beklentilerin altında kalırsa, gelecekteki gelir artışı ve performans açığa çıkışı etkilenebilir.
Bu nedenle yatırım perspektifinden bakıldığında, SuperMimic'in temsil ettiği teknolojik değişim en azından sürekli izlenmesi gereken iki soruyu gündeme getiriyor.
Birincisi, insansı robot hareket kontrol teknolojisinin eğitim maliyeti sürekli düşerken, öncü şirketler farklılaştırıcı avantajlarını koruyabilecek mi?
İkincisi, giderek daha fazla şirket karmaşık hareket yeteneklerinde ustalaşırken, hangi üreticiler donanım tutarlılığı, tedarik zinciri ve seri üretim deneyimine dayanarak teknolojik yeteneklerini istikrarlı ticari getiriye dönüştürebilecek?
Nomura'nın verdiği yanıt ikinci seçeneğe daha yakın.
Robotların yürümeyi, zıplamayı ve hatta takla atmayı öğrenmesi giderek ucuzlarken, gerçekten kopyalanması zor olan şey artık belirli bir hareket kontrol algoritması değil, bu yetenekleri binlerce, on binlerce robota istikrarlı biçimde yerleştiren üretim sistemi olabilir.
Unitree için bu, belki de bir sonraki aşamada en çok dikkat edilmesi gereken rekabet avantajı olacak ve piyasanın yüksek değerlemesinin sürekli doğrulanması gereken temel soru haline gelecektir.
BlockBeats Resmi Topluluğuna Katılın:
Telegram Abonelik Grubu: https://t.me/theblockbeats
Telegram Sohbet Grubu: https://t.me/BlockBeats_App
Twitter Resmi Hesabı: https://twitter.com/BlockBeatsAsia
 İlgili Makaleler